
卓驭牵头!首个泊车系统功能安全国家标准项目进入立项公示
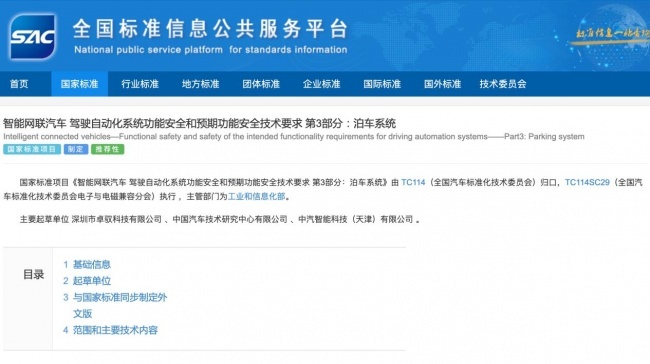
近日,卓驭牵头推动的国家标准项目《智能网联汽车 驾驶自动化系统功能安全和预期功能安全技术要求 第3部分:泊车系统》正式进入立项公示阶段。该标准将规范智能网联汽车泊车组合驾驶辅助系统和自动泊车系统的功能安全和预期功能安全目标和接受准则、风险场景、安全措施、验证确认、评估发布及运行阶段安全保障的要求。这也是泊车功能领域首个功能安全和预期功能安全专项标准。
泊车系统进入大规模量产应用阶段
行业仍缺乏可实施的安全细化依据
泊车系统包含泊车组合驾驶辅助系统和自动泊车系统,其工作过程涉及复杂的人机交互。随着汽车智能化、自动化的加速发展,车辆装配泊车系统的比例、搭载数量逐年递增,泊车系统已进入大规模量产应用阶段。
与行车系统面对的场景不同,泊车系统需要实现复杂的周围环境感知功能,并同时实现车辆的纵、横向控制和驾驶员交互,其动态驾驶任务以驾驶员或泊车系统为主导,存在人机共驾和交互界面。由此带来两类风险:一类是系统发生故障,另一类是系统没有故障、但能力不足以应付当前场景,前者对应功能安全,后者对应预期功能安全。两类风险再叠加驾驶员误用,都会导致严重的安全风险。
这两类风险并非行业的新认知,而是已经被写进准入门槛的硬要求。国际上,UN R171 DCAS、UN 157 ALKS、UN R/GTR ADS 等提出对驾驶自动化系统的功能安全和预期功能安全要求;国内,功能安全和预期功能安全已成为组合驾驶辅助系统、自动驾驶系统(均含行车与泊车)车辆准入管理的必要考核内容,并写入多项强制性国家标准。
虽然GB《智能网联汽车 泊车组合驾驶辅助系统安全要求》和GB《智能网联汽车 自动泊车系统安全要求》正在制定中,但强制性标准给出的是底线要求,缺乏细化落地标准支撑实施——企业知道必须做到什么,却缺少公认的方法说明怎么做到、做到什么程度算做到。泊车系统的安全要求已经明确,可行的方法仍待补齐。
从安全目标到运行阶段保障
标准构建泊车系统功能安全和预期功能安全的全链条要求
这项国家标准,要补的正是让功能安全和预期功能安全要求落地有迹可循。标准适用于安装泊车组合驾驶辅助系统的 M₁、N₁ 类汽车和安装自动泊车系统的 M、N 类汽车,其他类型车辆可参照执行。
在技术内容上,标准期望三个核心目标和创新点:
• 对齐行业客观认知,定义顶层安全目标、双层接受准则,使安全水平有统一的判定依据;
• 考虑人机共驾场景和自动泊车场景,定义 SOTIF 典型触发条件及典型场景,并提出基于场景覆盖度的场景库建设方案;
• 实践性强可操作,安全设计、测试和验证要求完整。
这些要求指向同一个目标:将故障和功能不足问题导致的风险控制在足够低的水平,以保障装备有泊车系统的车辆具备合理的安全运行能力。
从预研课题到国家标准立项
产业一线经验支撑标准技术内容
围绕泊车与行车的全场景安全,卓驭一直持续开展功能安全和预期功能安全工作。
从2024年9月至今,依托中国汽车标准化研究院下设的"汽车功能安全标准化促进中心"、全国汽车标准化技术委员会电子与电磁兼容分技术委员会(TC114/SC29)下设的"道路车辆功能安全标准研究制定工作组",卓驭与国内20余家整车企业、泊车系统供应商、技术机构共同组建专项研究组开展标准预研,并经过多轮草案讨论,使标准技术内容的可行性得到验证。卓驭在泊车组合驾驶辅助系统、自动泊车系统研发中积累的工程经验与安全底线思维,为标准预研和技术要求定义提供了支撑。
标准落地后,价值将体现在三个方面:
• 在企业研发中,标准适配当前技术发展,系统性提出针对泊车组合驾驶辅助系统和自动泊车系统功能安全和预期功能安全的技术要求、研发应用指导;
• 在监管与第三方评价中,标准帮助企业和监管机构识别、控制和评价风险,并为强制性国家标准中功能安全和预期功能安全要求的实施应对提供参考;
• 在国际化方面,计划同步制定外文版,推动我国标准的国际化及交流。
未来,卓驭将继续完善覆盖技术认证、全链条标准、全场景功能与跨品类落地的全场景安全体系,持续参与行业标准化工作,推动中国泊车与行车安全实践走向世界,也为智能网联汽车的安全发展贡献更多来自产业一线的成熟经验。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”