云迹科技首席产品官段炎彪:从判断力到商业闭环,具身智能如何规模化落地
当前,具身智能被列为“十五五”未来产业核心方向。2026年,工信部与国务院国资委联合启动人形机器人与具身智能实景实训专项行动,明确提出推动行业从“表演模式”走向“作业模式”。
作为云迹科技首席产品官,段炎彪在产品一线的核心判断是:下一阶段的竞争,是谁能在真实环境中跑通闭环、持续运转;而这个行业最稀缺的,不是算法,不是算力,而是能在真实场景中跑通、又可复制的系统能力。
一、判断力从哪里来:真实场景中的数据沉淀
行业里有一个被反复提及的数字:截至2026年初,全球真实物理交互数据总量仅约50万小时,而训练一个具备通用泛化能力的具身模型,业内普遍认为至少需要千万小时级数据,缺口巨大。
谈及当前行业的数据困境,段炎彪表示:数据缺口背后,是行业对“真实”的集体低估。过去两年,大量资源投向仿真环境建设,试图绕开真实数据的成本瓶颈。但物理世界有一个根本特性:它的规则无法被完整编码。人群在拥挤走廊里的避让默契、电梯临时故障时的任务重排、客人突然更改配送地址时的应变——这些信息不会出现在任何仿真引擎里。
仿真数据能教会机器人“怎么动”,但教不会机器人“什么时候该动、先动什么、动到什么程度就够了”。这些判断力,只能从真实交互中积累。
截至2026年9月,云迹十余年来覆盖超过4.5万家酒店、400家公寓物业、200家医院以及工厂、商超等场景,机器人服务智能体完成真实服务超13亿次,累计行走超1亿公里。而这些来自真实服务场景的数据才是真正的壁垒——靠长期真实运营积累起来的经验,无法被“造”出来。
二、从执行终端到平台化:场景能力的溢出效应
有了数据,还要有把数据转化为产品的能力。传统编程逻辑面对物理世界时有一个根本困境:设备、资源、任务顺序全部需要写入代码,现场条件一变,程序就难以快速响应。这是很多机器人产品在演示时表现优异、部署后频繁出错的核心原因。
段炎彪表示,云迹在产品迭代中逐步认识到,机器人要在真实环境中稳定运行,不能只靠预设规则,而需要一套能够理解场景、判断优先级、动态调整执行策略的系统。这套系统就是云迹的“人机共生世界价值模型”。它采用T1-T4四层架构——场景理解、任务规划、资源调度、原子执行,前两层负责“看懂”物理世界,后两层负责“行动”于物理世界。
具体而言,云迹将移动、抓取等动作拆解为通用模块,将速度、载重等状态映射为可理解的物理语义,让模型能够根据不同场景动态组织任务执行顺序。更重要的是,云迹将体验、效率、安全、资源利用和商业收益纳入评估体系,让机器人不仅完成动作,还能判断“什么更有价值”。这套模型具备多机协同、长程规划、人机共生、价值驱动四大核心能力,实现了从规则控制到价值导向的智能决策转变。
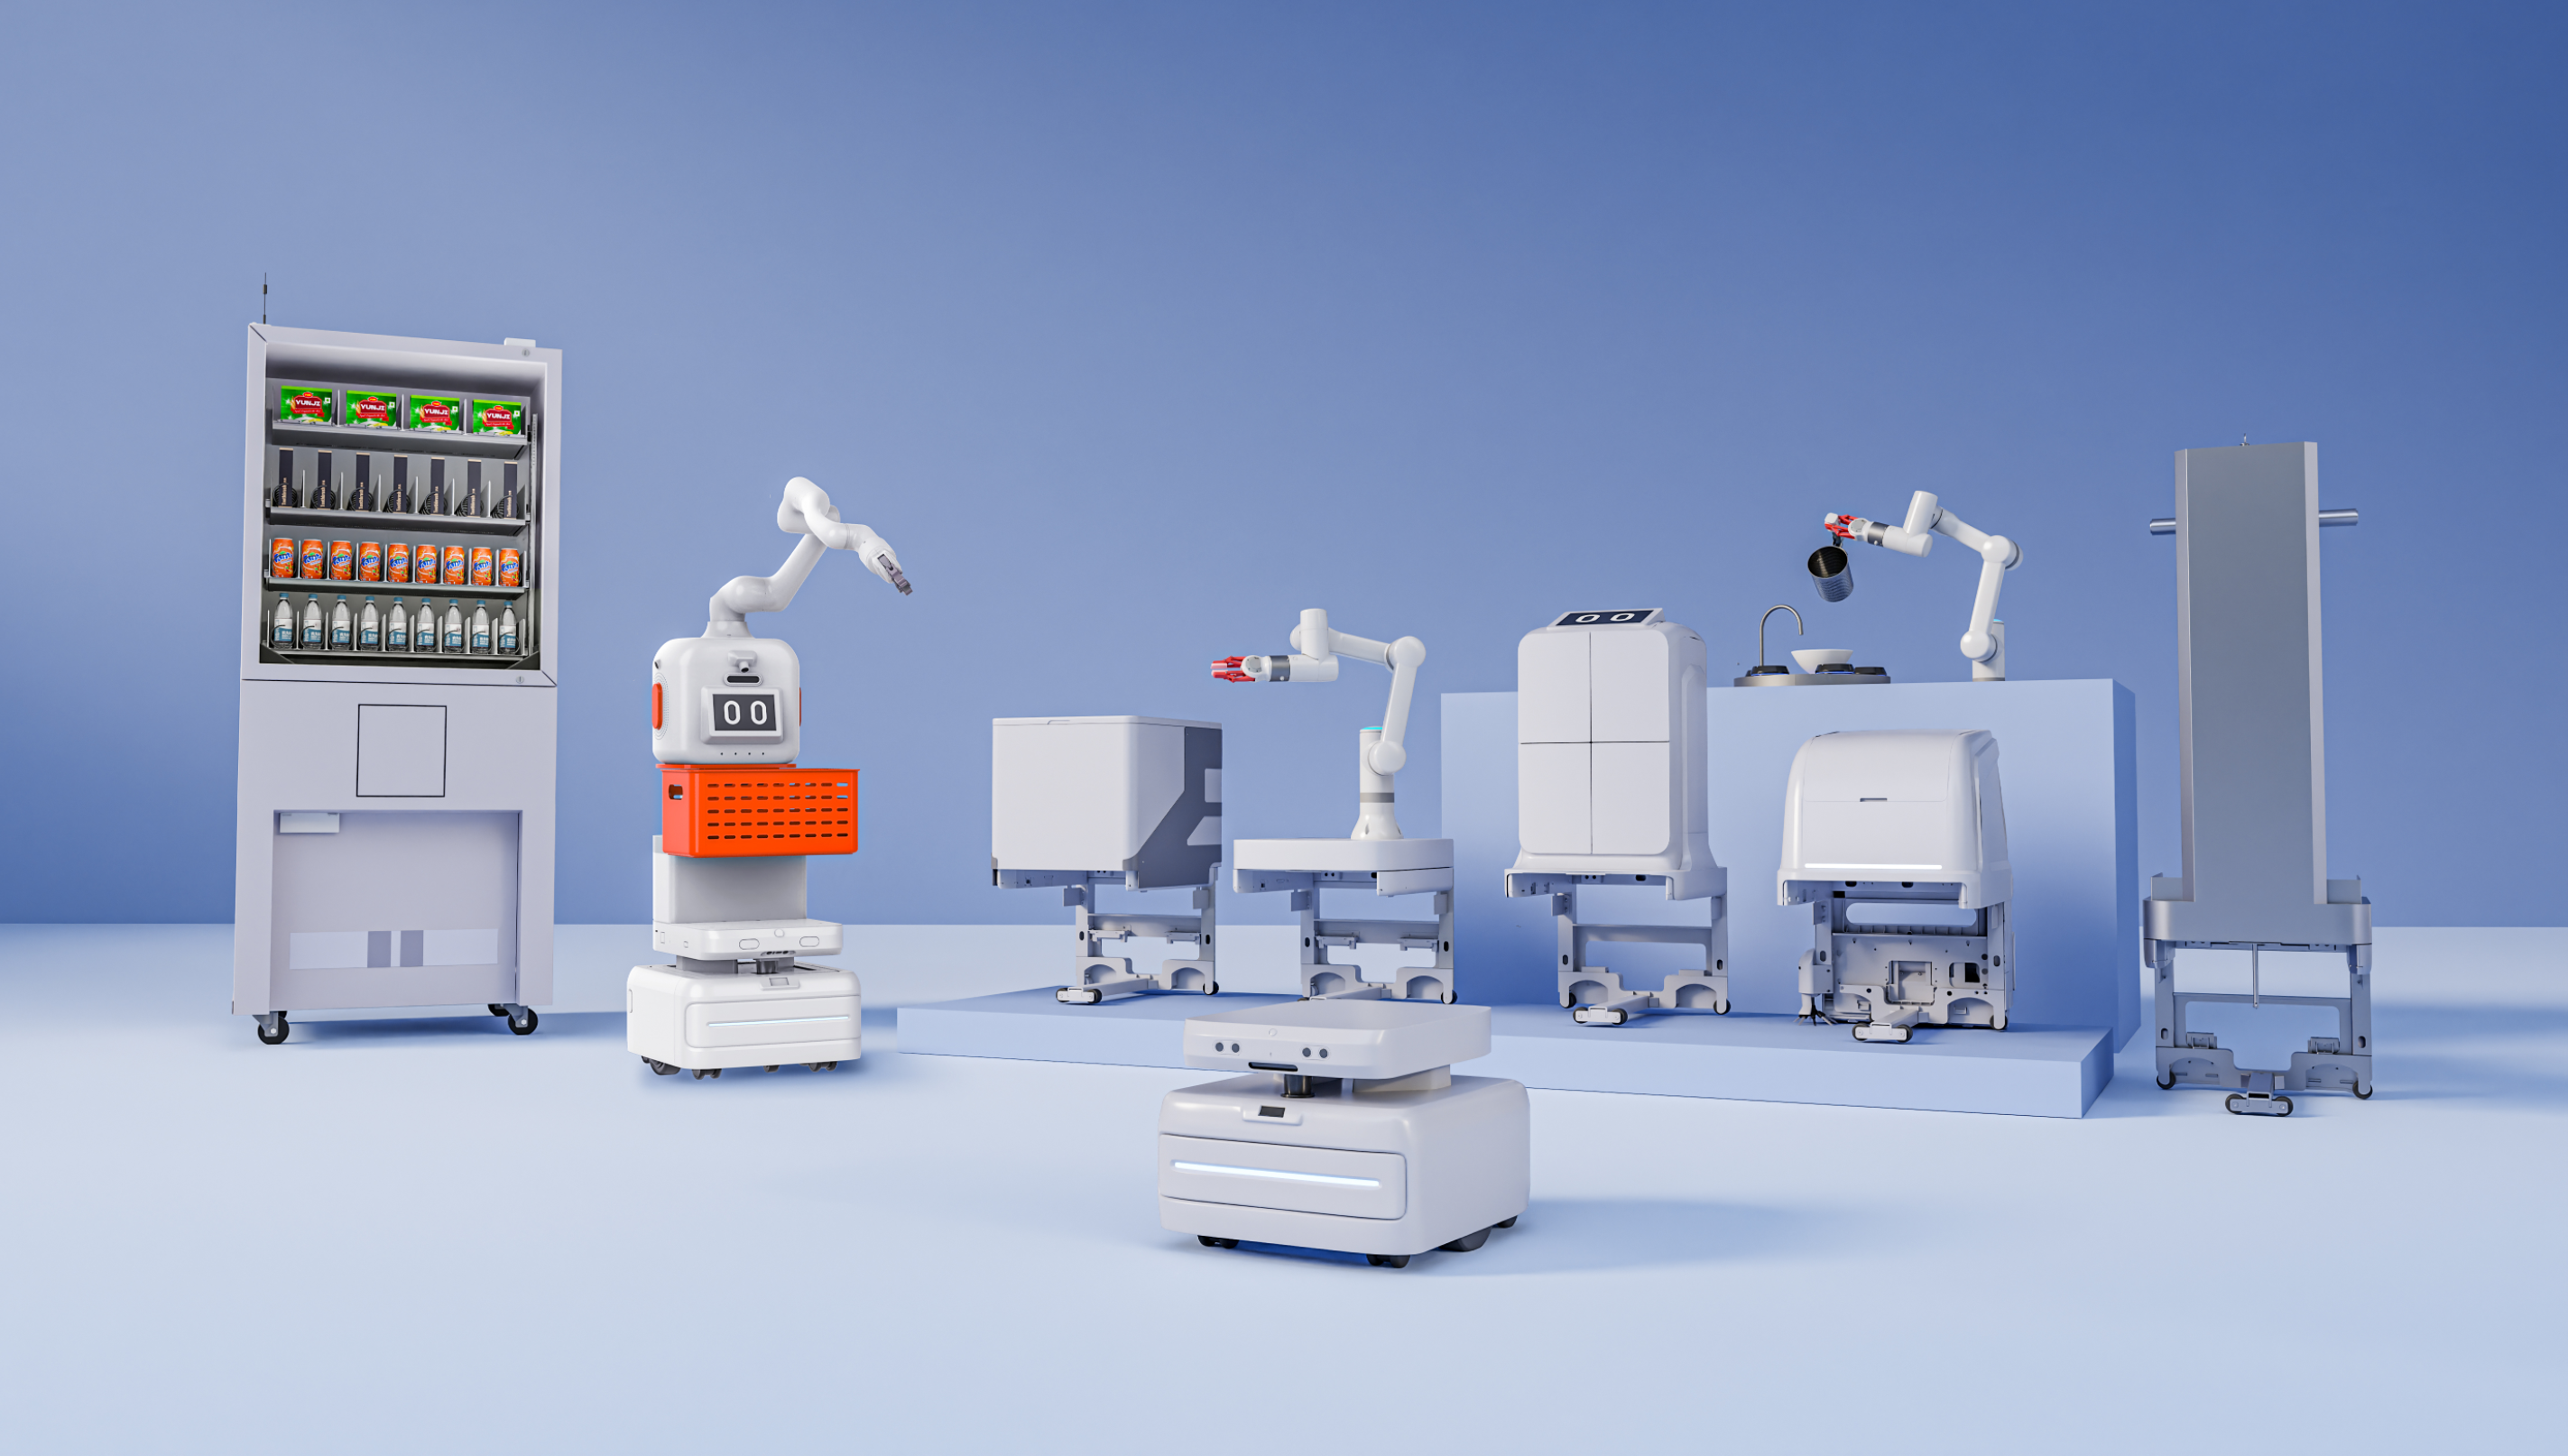
这套模型在产品层面的载体,是UP复合多态机器人“1+N+AIoT”架构。“1”是通用底盘,“N”是可更换的功能上舱,“AIoT”是云端调度体系。一个底盘可适配送物仓、清扫仓等多种上舱,根据时段和场景需求自主切换工作模式,实现“一机多能、分时复用”。这背后是同一套价值判断逻辑在不同任务之间的迁移能力——机器人不需要为每一种任务重新学习,而是基于已有的认知框架,快速适配新场景。
这套能力正在从酒店场景向更广泛的封闭楼宇空间溢出。云迹与淘宝闪购签署战略合作协议,瞄准公寓场景“最难100米”的末端配送难题,推动外卖机器人规模化落地,后续拟通过履约服务收入分成实现商业化变现。与此同时,云迹与云蝶科技达成的2000台UP机器人订单合作,进一步推进具身智能在真实商业环境中的规模化落地,探索从“单点智能”走向“系统智能”的产业路径。
这两次合作指向同一个趋势:云迹的移动及调度能力正在成为具身智能行业的基础设施。2026年上半年,云迹科技生态伙伴收入同比增长3302.1%,占总收入的48.1%,成为第一大收入来源。合作伙伴基于云迹的底盘和调度能力快速开发产品,而生态伙伴的加速落地,正转化为云迹平台化战略的确定性增长。这种平台化能力的背后,是云迹十几年来真实场景运营积累的壁垒。
三、从卖设备到按服务收费:商业模式的升维
如果说前两条曲线解决的是“能不能跑通”的问题,第三条曲线解决的则是“能不能持续跑下去”的问题。
传统服务机器人的商业模式是硬件采购,高度依赖客户的预算周期。云迹在酒店场景中已经完成了从硬件售卖到订阅式付费的过渡——HDOS客户总数超过5000家,同比增长约230%,付费客户数量同比增长约220%。这个增速说明,当AI系统真正嵌入日常运营流程,订阅和续费会形成持续性现金流。
这是商业模式的质变:从卖设备,到卖服务,再到按结果收费。硬件是一次性的,订阅是周期性的,而按履约分成是随业务量增长的。三者叠加,才构成可持续的收入结构。云迹的路径很清晰——先把足够多的终端铺进真实场景,再用HDOS把终端连成网络,最后用履约数据反哺价值判断模型,让系统越跑越准、越跑越值钱。
段炎彪的总结是:过去机器人有身体而认知不足,大模型有认知却缺少身体,智能体善于规划但缺乏真实场景闭环。人工智能从数字世界走向物理世界,需要三者协同融合。真实数据是燃料,价值判断是引擎,按服务收费是闭环。具身智能的规模化,不取决于通用大脑有多聪明,取决于选了哪些场景先跑起来,并把跑通的能力复制下去。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”