中国智驾出海的下半场:卓驭ID.Buzz在狼堡跑的不只是路
如果把中国智能驾驶出海分成上下半场,上半场比的是“能不能把方案带出去”,下半场考的则是“能不能在别人的交通规则和工程体系里跑通”。卓驭科技最近公布的大众ID.Buzz德国路测视频,恰好提供了一个观察下半场的样本。
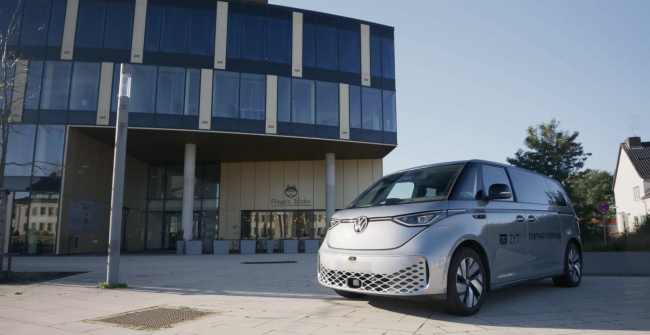
视频拍摄地点在沃尔夫斯堡,大众汽车总部所在地,也是德国汽车工业最具象征意义的地方之一。一辆搭载卓驭智能驾驶系统的大众ID.Buzz,在这座城市真实道路上完成了施工临时车道、环岛通行、优先路权判断、红灯停车和限速响应等场景测试。按照原文披露的信息,这是首批搭载中国智驾方案、在欧洲真实道路上运行的大众商用车PoC项目之一。
从合作时间线看,这件事推进得不算慢。今年5月,卓驭与大众汽车集团宣布在欧洲本地开展下一代智能驾驶概念验证,试点车型正是ID.Buzz;四个月前,卓驭刚在德国布伦瑞克设立欧洲总部;到9月,测试车已经在德国真实道路展开测试。10月21日路测视频公开,算是这一欧洲本地PoC的阶段性汇报。
但比“中国方案开进狼堡”更值得看的,是这次测试暴露出的真正考题。
考题一:系统能不能“读懂”规则,而不只是“看见”标线
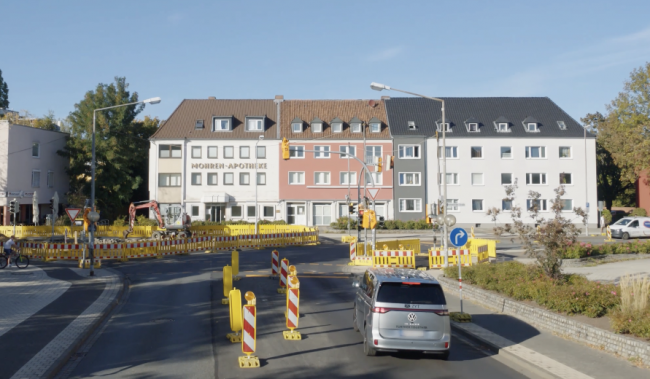
此次公开的五类场景里,施工路段最能说明问题。德国《道路交通条例》第39条规定,施工期间设置的黄色临时标线可以取代相应白色标线。视频中,道路同时存在原有白色车道线和施工期间划设的黄色临时标线。卓驭系统控制ID.Buzz沿黄色临时标线继续行驶,没有被旧标线干扰。
这个场景的难点不在识别线条,而在判断哪套标线当前有效。施工路段对智驾系统一直是高难场景:临时标线、隔离设施可能改变原有道路结构,车辆需要根据实时环境重新规划路线。系统如果只会“看到线就跟随”,很容易在规则变化时做出错误选择。
环岛和优先道路场景则考验通行权理解。ID.Buzz接近环岛时主动减速,进入环岛后沿预定路线驶出。在德国,环岛入口同时设置环岛和让行标志时,环岛内车辆享有优先通行权,入口车辆需要观察周围交通情况后再进入。另一个交叉路口场景中,路旁出现黄色菱形优先道路标志,右侧支路有车辆等待,测试车没有不必要地停车,而是沿具有优先通行权的道路继续前进。
这两个场景共同说明,智能驾驶不能只会识别其他交通参与者,还要能根据道路标志和交通环境判断通行顺序。否则车辆可能出现无效等待,甚至作出不符合当地规则的决策。
红灯停车和限速场景更偏向车辆控制。红灯路口有骑行者横向经过,测试车逐步减速,最终在路口前停车,仪表车速降至0公里/小时;进入30公里/小时限速区域后,车辆速度也降至限速附近。为完成测试,相关车辆配备1R11V5L传感器方案,包括激目2.0及知周激光雷达,计算平台采用双英伟达Thor U芯片。这套系统除城区和高速NOA外,还支持泊车辅助及跨楼层记忆泊车等功能。
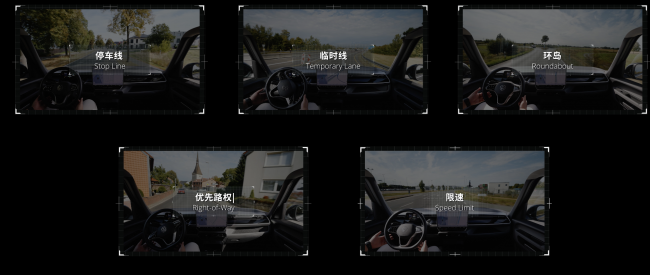
五类场景当然不足以评价系统在欧洲全部道路条件下的表现,但它至少说明,卓驭已经把技术放到了欧洲本土车型和真实交通环境中验证,而不是停留在展台和演示视频里。
考题二:基础模型能不能减少“每到一个市场重写一遍”
支撑这些表现的,是卓驭的原生多模态基础模型MFM。过去智驾系统主要依赖针对具体场景开发的感知算法、规划模块和驾驶规则;端到端技术普及后,模型开始直接从大量驾驶数据中学习行为。但即便采用端到端模型,进入新市场仍然需要适配当地道路环境。对同时服务多个国家、多个汽车品牌的供应商来说,如果每进入一个市场都要开展大量针对性开发,技术适配就会成为业务扩张的负担。
MFM的变化在于把更多不同来源的数据纳入基础预训练。卓驭介绍,MFM不仅使用智能驾驶数据,还引入互联网数据、各类移动机器人的第一视角数据以及跨领域知识,并支持视频、文本、动作、语音、地图等多种模态的统一表征。简单说,卓驭希望模型不只记住大量驾驶场景及其对应操作,还能建立环境信息、相关知识与驾驶动作之间更通用的联系。
这背后有一个技术转向:智能驾驶模型正在从主要学习“车应该怎么开”,进一步走向学习物理环境及其与驾驶行为之间的关系。对卓驭而言,这意味着基础模型的应用范围不再局限于乘用车。按照其“移动物理AI”的技术规划,同一套基础模型还将面向商用车、无人物流车及其他移动机器人等不同平台,复用底层环境理解与运动决策能力。
通用能力还需要验证体系支撑。今年9月,卓驭发布ZYT-World实时可控世界模型及仿真平台。与传统道路视频回放不同,ZYT-World可以根据测试车辆的动作,实时生成后续环境变化。比如在同一个虚拟路口,车辆选择加速、减速或转向后,系统可以生成对应的后续道路画面,让模型在不同驾驶决策下接受测试。据卓驭介绍,该平台每次模型发版可贡献超过20万个场景闭环用例,用于模型训练和评测。对于临时施工、特殊交通行为等难以频繁复现的场景,这种可交互闭环仿真具有实际价值。
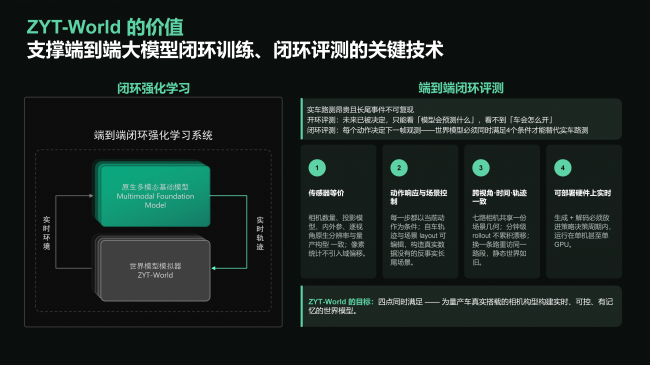
由此,卓驭形成了从基础模型预训练、仿真测试到真实道路验证的研发路径:MFM提供可复用的基础能力,ZYT-World支持模型训练与评测,实车测试检验模型在实际交通环境中的表现。
考题三:本地化工程能力能不能跟上
把智能驾驶系统部署到欧洲车型,并不是把国内的软件和硬件简单搬到海外。从车型集成、软件适配到实际道路测试,都需要供应商具备相应的工程开发能力。
卓驭此次能在德国开展ID.Buzz项目,与其此前积累的车企合作及量产经验有关。早在2018年,卓驭就与大众集团建立合作关系,并在中国市场推进相关辅助驾驶项目。此次欧洲本地PoC,则将双方合作进一步拓展到德国本土的车型研发与验证。
本地研发体系也在补齐。2025年慕尼黑国际车展期间,卓驭提出“In Europe, for Europe”,即“在欧洲,为欧洲”的市场战略。今年5月27日,卓驭欧洲总部在德国布伦瑞克正式开业,并同步公布欧洲本地智能驾驶PoC等业务进展。目前,卓驭德国团队已覆盖销售、业务拓展、产品解决方案、测试及研发等职能,同时持续开展欧洲道路测试。卓驭还与布伦瑞克工业大学建立合作,围绕ID.Buzz PoC等项目开展联合技术研发;并与HERE Technologies合作,将地图及道路信息服务纳入其面向欧洲市场的技术生态。
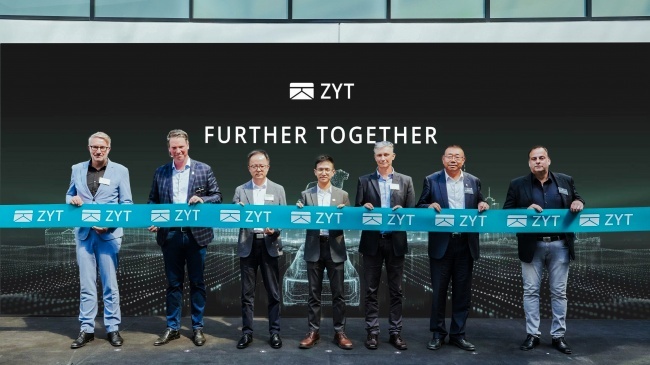
这些动作说明,基础模型的通用能力和本地化研发需要相互配合。一方面,MFM希望尽可能复用已有能力,减少跨地区开发中的重复工作;另一方面,欧洲不同国家的道路环境、驾驶习惯和车辆需求存在差异,仍然需要当地研发、测试和工程团队完成具体适配。尤其是与海外车企合作,除了展示算法能力,还要完成车型集成、系统调试和持续验证等一系列工作。
因此,判断一家智驾供应商的海外竞争力,不能只看它的车在当地道路上能不能开,还要看技术适配新市场的效率,以及能否形成持续交付的能力。
从中国道路到德国狼堡,卓驭MFM已经在欧洲真实交通环境中展示了多种典型场景下的辅助驾驶表现。这次ID.Buzz路测既是一项具体合作进展,也是其“在欧洲,为欧洲”战略的一次实际落地。随着中国智能驾驶技术加快全球化,基础模型能否减少跨地区适配工作、提高不同车型开发效率,将成为衡量技术竞争力的重要因素。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”