2026全球开发者先锋大会|眸深智能:从具身原生模型,走向真实场景的持续进化



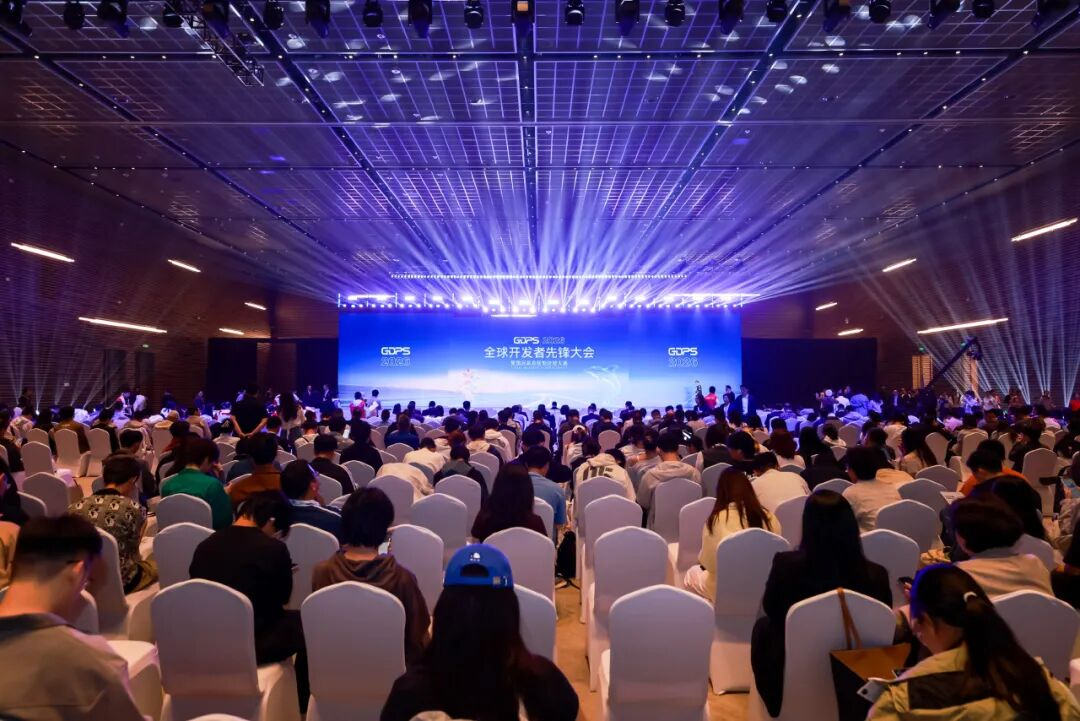
10月23日至25日,2026全球开发者先锋大会(GDPS 2026)暨国际具身智能技能大赛在上海张江科学会堂举行。大会以“具身进实景,劳动最光荣”为主题,将技术交流与真实场景中的作业能力验证相结合,关注具身智能如何走向产业应用。
大会期间,眸深智能创始人兼CEO穆泽林出席开幕式圆桌论坛,围绕具身智能模型架构与工业化落地分享思考;眸深智能CTO首席技术官余翀担任“记忆,机器人持续进化的下一块拼图”圆桌论坛主持人,与产业嘉宾共同探讨机器人部署后的持续适应与进化能力。
从模型如何理解动作,到如何在端侧高效运行,再到如何积累并调用经验,两场讨论共同指向一个问题:机器人如何在真实环境中持续创造价值?
01从动作出发,构建具身原生模型
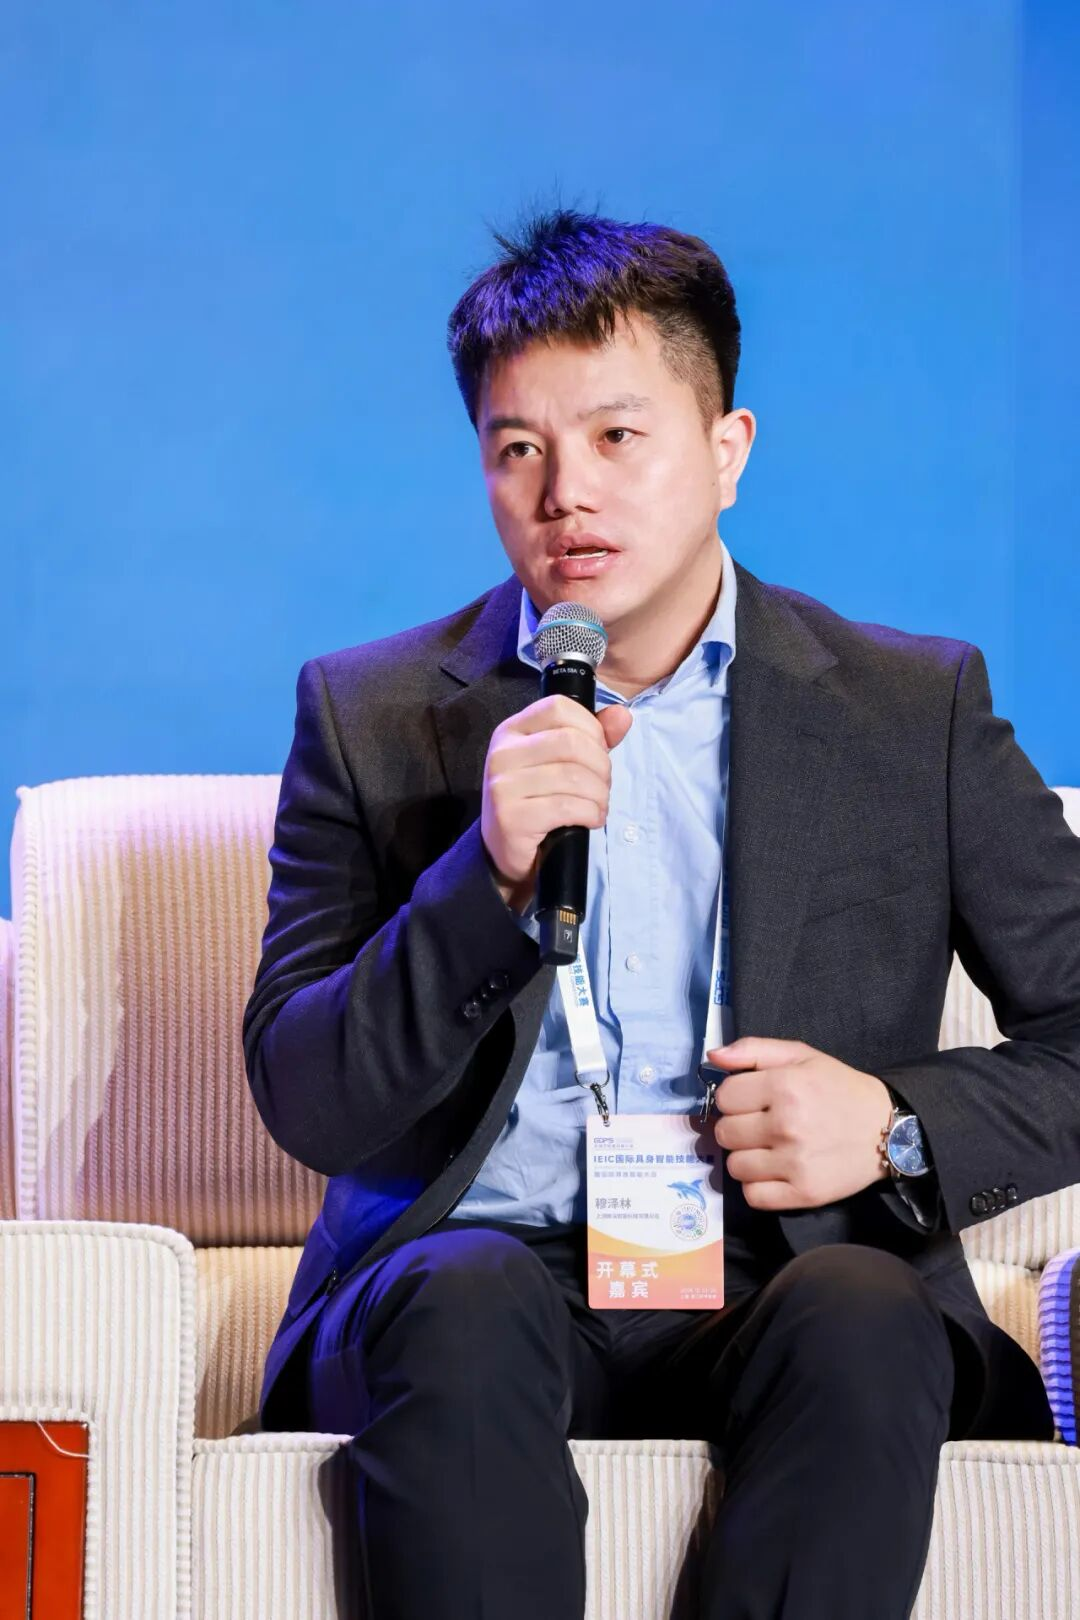
什么样的模型架构,才能更好地支撑机器人理解并执行任务?
围绕VLA与世界模型等技术路线,穆泽林认为,不同路线各有能力边界,也可能成为未来具身智能系统的组成部分。对于机器人而言,模型设计需要回到动作与任务本身,探索能够原生理解动作模态的架构。
在他的阐述中,机器人完成任务涉及不同动作技能的组合。仅依赖对既有数据的记忆,难以充分应对实际作业中的变化;而动作生成能力要进入真实应用,也必须同时考虑可靠性。
因此,眸深智能持续关注的方向,是将动作作为独立模态进行理解与建模,并结合具体任务需求组织模型能力,让模型架构更贴近机器人与物理世界交互的方式。
02端侧部署,让模型能力适配真实作业
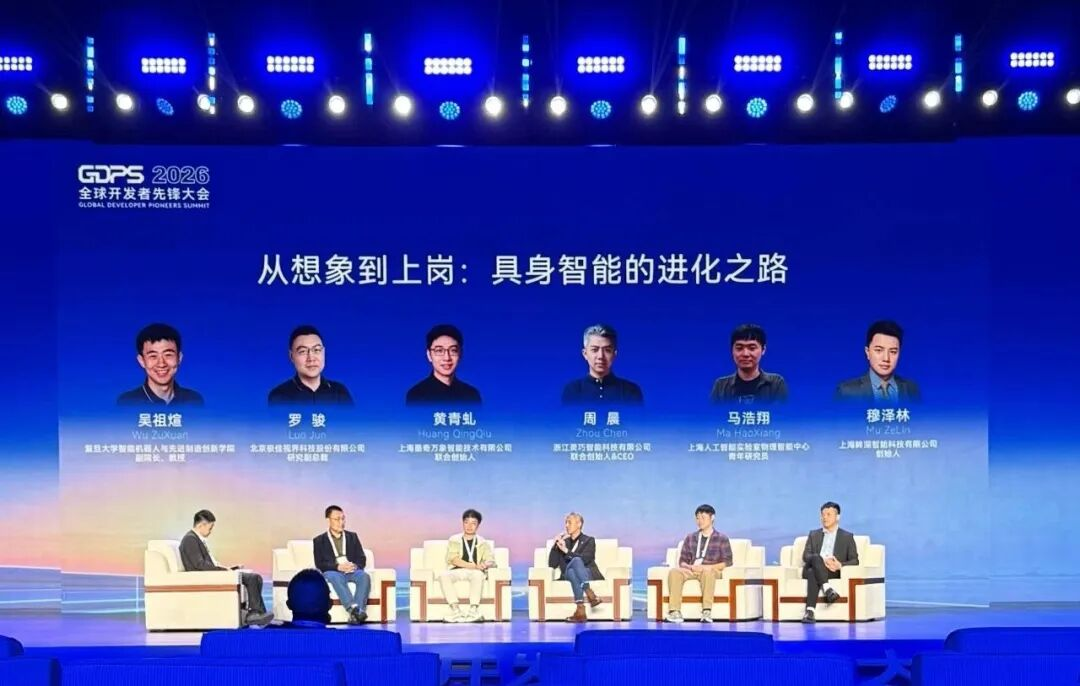
除了模型能够完成什么任务,机器人还需要回答:反应是否足够快,部署成本能否被接受,能否支撑持续运行?
穆泽林指出,机器人最终是一个智能终端,模型的体量与响应速度,需要在架构设计之初就被纳入考虑。即使在部分已经能够满足准确度要求的服务场景中,执行速度与使用成本仍然影响着商业化落地。
这也是眸深智能坚持端侧路线的重要原因。模型既要具备任务执行能力,也要适应机器人本体的计算条件,以更小的体量、更快的响应参与真实作业。
在讨论通用大模型发展带来的机遇与挑战时,穆泽林进一步强调了场景积累与模型、芯片协同优化的价值。对具身智能企业而言,长期积累的数据、应用工具与工程经验,需要转化为具体场景中的执行能力;模型与芯片之间的紧密协同,则关系到这些能力能否在端侧高效发挥。
让模型贴合场景,让计算适配执行,是具身大脑走向实际应用的重要环节。
03在场景中落地,在反馈中迭代
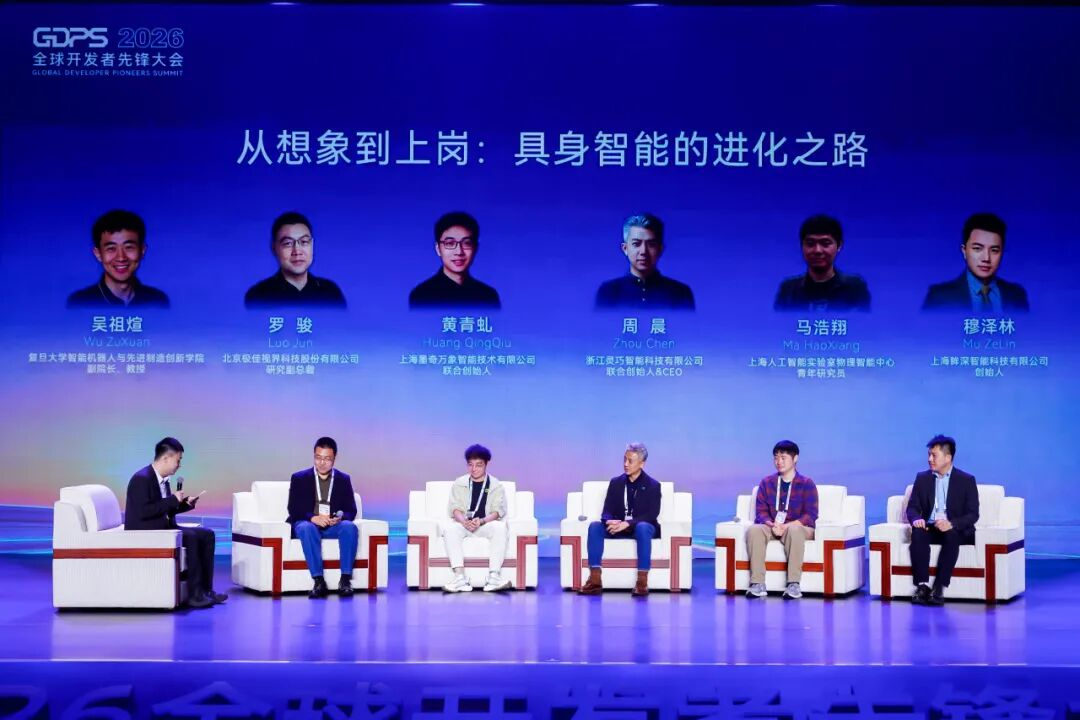
谈及商业化路径,穆泽林分享了眸深智能专注具身大脑、与本体及产业伙伴协同推进应用的思路。
不同场景对机器人的负载、精度、连续作业能力与成本有着不同要求。即使是同一客户,仓储、零售与收银等任务,也可能需要不同的硬件配置与能力组合。
穆泽林表示,眸深智能现阶段优先选择快递分拣、服务及零售等场景,是因为这些场景本身的容错率相对较高,可以先落地,再获取数据来支撑模型迭代。
这一过程需要具身大脑、本体与应用伙伴共同参与:在具体任务中验证商业价值,再依据实际反馈逐步拓展能力边界。
04聚焦记忆机制,探讨部署后的持续进化
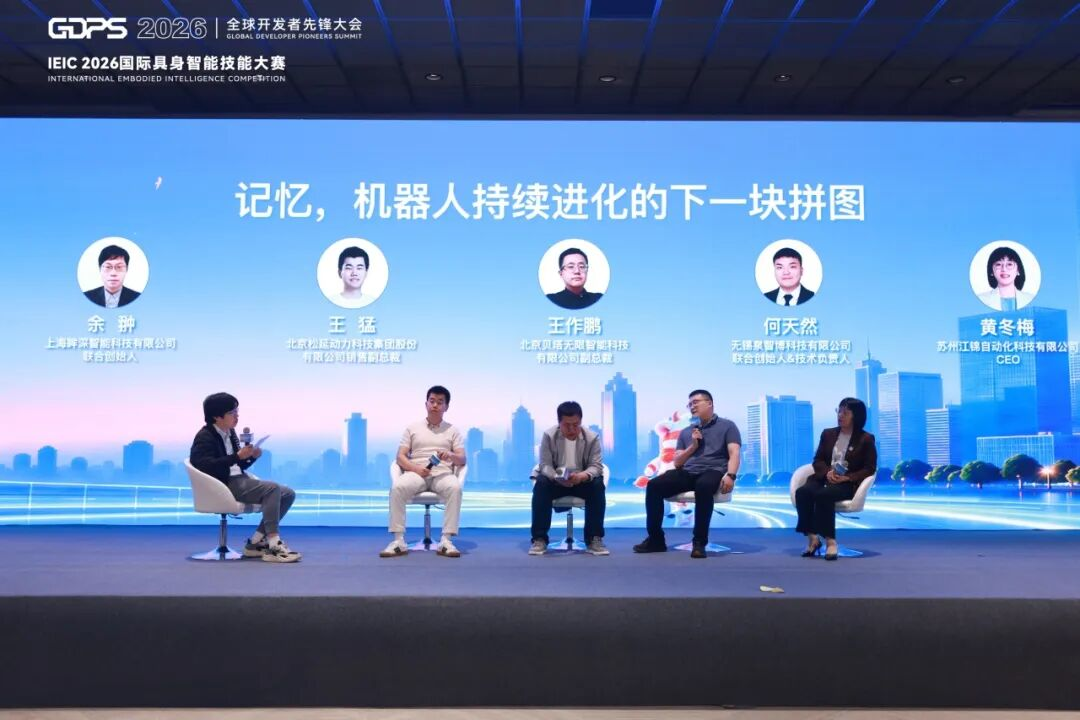
10月23日下午,在GDPS 2026开发者系列活动“汇智具身,向新而来”具身智能先锋讲坛中,余翀担任“记忆,机器人持续进化的下一块拼图”圆桌论坛主持人。
论坛汇聚松延动力、具脑磐石、贝塔无限、泉智博、江锦自动化等企业嘉宾,将讨论视角延伸至机器人部署后的经验积累、记忆调用与持续适应。
围绕这一主题,论坛设置了从实际场景中的记忆失效,到记忆能力如何转化为可感知、可交付功能等议题,并进一步关注执行端力控数据与运动反馈的作用,以及工业场景对记忆安全性、可追溯性和运行稳定性的要求。
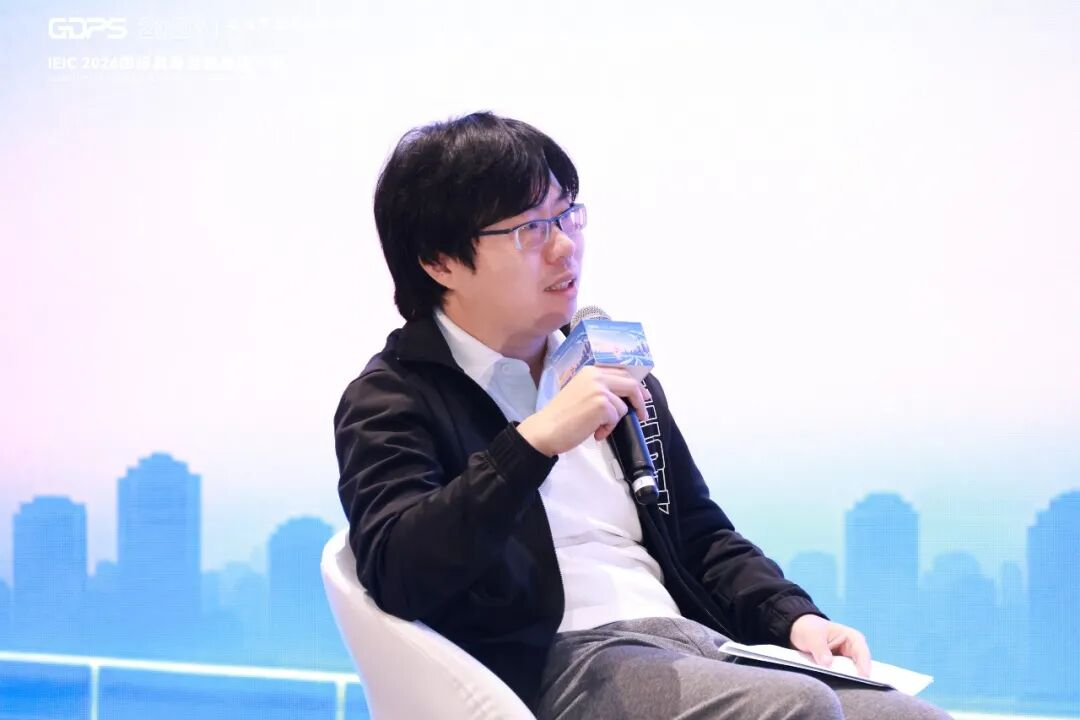
当机器人需要在更长时间内完成任务,记忆的价值也需要放到实际作业中衡量:如何保留有效经验,如何在合适的任务中调用,以及如何支持部署后的持续改善。这些问题,正在连接模型研究与产业交付。
从具身原生模型到端侧运行,从场景反馈到记忆机制,眸深智能持续围绕机器人在真实环境中的作业需求展开探索,与产业伙伴共同推进具身大脑的应用与迭代,让每个机器人拥有可自主进化的原生大脑。